


ros2_control 核心框架(四):指南与最佳实践
- 1ros2_control 核心框架(一):Controller Manager 控制器管理器
- 2ros2_control 核心框架(二):核心概念 Concepts
- 3ros2_control 核心框架(三):硬件组件 Hardware Components
- 4ros2_control 核心框架(四):指南与最佳实践本文
- 5ros2_controllers 官方文档(一):简介、指南与最佳实践
- 6ros2_controllers 官方文档(二):轮式移动机器人控制器
- 7ros2_controllers 官方文档(三):机械臂及其他机器人控制器(上)
- 8ros2_controllers 官方文档(四):机械臂及其他机器人控制器(下)
- 9ros2_controllers 官方文档(五):广播器 Broadcasters
- 10ros2_controllers 官方文档(六):滤波器与公共控制器参数
原文地址:https://control.ros.org/jazzy/doc/ros2_control/doc/index.html 原文版本:ROS 2 Jazzy(较旧但仍受支持的版本,最新版见 Kilted) 翻译说明:本文为《ros2_control 核心框架官方文档(Jazzy 版)中文翻译》系列分篇,覆盖「Guidelines and Best Practices(指南与最佳实践)」。为保证可读性与准确性:正文与说明性文字译为中文;代码、命令、参数名、消息类型、ROS 标识符等保留原文;关键术语在首次出现时标注英文原文。 原文档仓库:https://github.com/ros-controls/ros2_control
4. Guidelines and Best Practices(指南与最佳实践)
原文:https://control.ros.org/jazzy/doc/ros2_control/doc/guidelines_and_best_practices.html
本节包含以下子主题:
- Debugging the Controller Manager and Plugins(调试控制器管理器与插件)
- Introspection of the ros2_control setup(ros2_control 配置的观测)
- Data Visualization(数据可视化)
4.1 Debugging the Controller Manager and Plugins(调试控制器管理器与插件)
原文:https://control.ros.org/jazzy/doc/ros2_control/doc/debugging.html
所有控制器和硬件组件都是加载到 controller_manager 中的插件。因此,调试器必须附加到 controller_manager 上。如果你的机器人或机器上运行着多个 controller_manager 实例,你需要将调试器附加到与你要调试的硬件组件或控制器关联的那个 controller_manager 上。
4.1.1 操作方法
- 在系统上安装
xterm、gdb和gdbserver:
sudo apt install xterm gdb gdbserver-
确保你运行的是 “debug” 或 “带调试信息的 release” 构建:在
colcon build时传入--cmake-args -DCMAKE_BUILD_TYPE=RelWithDebInfo。请记住,在 release 构建中,某些断点可能不会按你预期的方式工作,因为相应的代码行可能已被编译器优化。对于此类情况,建议使用完整的 Debug 构建(--cmake-args -DCMAKE_BUILD_TYPE=Debug)。 -
修改 launch 文件,让控制器管理器在附加调试器的情况下运行:
-
版本 A:直接使用 gdb CLI 运行
在 launch 文件的
controller_manager节点条目中添加prefix=['xterm -e gdb -ex run --args']。由于ros2launch的工作方式,我们需要在单独的终端实例中运行特定的节点。 -
版本 B:使用 gdbserver 运行
在 launch 文件的
controller_manager节点条目中添加prefix=['gdbserver localhost:3000']。之后,你可以将 gdb CLI 实例或你选择的任何 IDE 附加到该gdbserver实例。请确保从一个已 source 工作空间的终端启动调试器,以正确解析所有路径。
-
示例 launch 文件条目:
# Obtain the controller config file for the ros2 control nodecontroller_config_file = get_package_file("<package name>", "config/controllers.yaml")
controller_manager = Node( package="controller_manager", executable="ros2_control_node", parameters=[controller_config_file], output="both", emulate_tty=True, remappings=[ ("~/robot_description", "/robot_description") ], prefix=['xterm -e gdb -ex run --args'] # or prefix=['gdbserver localhost:3000'])
ld.add_action(controller_manager)4.1.2 捕获异常
- 控制器管理器默认会捕获控制器和硬件组件抛出的大多数异常,以避免整个系统崩溃。不过,它确实会将异常类型和消息打印到控制台。这可能使调试变得困难,因为调试器可能无法捕获该异常,而且异常消息也可能不够清晰,无法识别根本原因。可以通过将控制器管理器节点中的参数
handle_exceptions设为false来禁用此行为;这样异常将向上传播到控制器管理器,可被调试器捕获(或在正常运行期间通过打印堆栈跟踪导致崩溃)。
示例控制器管理器配置文件:
controller_manager: ros__parameters: update_rate: 1000 handle_exceptions: false4.1.3 附加说明
-
调试插件
只有在插件被加载之后,你才能在插件中设置断点。在 ros2_control 的语境下,这意味着在控制器/硬件组件被加载之后。
-
Debug 构建
通常更实用的做法是只为你想要调试的特定包包含调试信息:
colcon build --packages-select [package_name] --cmake-args -DCMAKE_BUILD_TYPE=RelWithDebInfo或colcon build --packages-select [package_name] --cmake-args -DCMAKE_BUILD_TYPE=Debug。 -
实时(Realtime)
警告
控制器的
update/on_activate/on_deactivate方法以及硬件组件的read/write/on_activate/perform_command_mode_switch方法都在实时更新循环的上下文中运行。在那里设置断点可能而且一定会引发问题,最坏情况下甚至可能损坏你的硬件。
根据经验,对于实时上下文,最好使用有意义的日志(谨慎使用),或添加额外的调试状态接口(对于控制器,也可以是添加发布者)。
不过,使用 gdb 运行 controller_manager 和你的插件对于调试诸如段错误(segfaults)之类的错误仍然非常有用,因为你可以收集到完整的回溯(backtrace)。
4.1.4 参考资料
- ROS 2 and GDB
- Using GDB to debug a plugin
- GDB CLI Tutorial
4.2 Introspection of the ros2_control setup(ros2_control 配置的观测)
原文:https://control.ros.org/jazzy/doc/ros2_control/doc/introspection.html
通过集成 pal_statistics 包,controller_manager 节点会将同一进程中注册的变量发布到 ~/introspection_data 话题。默认情况下,controller_manager 中所有 State 和 Command 接口在添加时被注册,在从 ResourceManager 中移除时被注销。所有已注册实体的状态会在 controller_manager 每个 update 周期结束时发布。例如,在一个完全同步的 ros2_control 配置(使用同步控制器和硬件组件)中,Command 接口中的数据就是硬件组件用于控制硬件的命令。
所有已注册的变量通过 3 个话题发布:~/introspection_data/full、~/introspection_data/names 和 ~/introspection_data/values。
~/introspection_data/full话题在单条消息中发布包含名称和值的完整观测数据。这对于从命令行跟踪或查看变量和信息很有用。~/introspection_data/names话题发布已注册变量的名称。该话题只在变量被注册和注销时发布。~/introspection_data/values话题发布已注册变量的值。
话题 ~/introspection_data/full 和 ~/introspection_data/values 在每次更新周期都会异步发布,前提是这些话题至少有一个订阅者。
话题 ~/introspection_data/full 可用于与你的自定义可视化工具集成,或从命令行跟踪变量。话题 ~/introspection_data/names 和 ~/introspection_data/values 则用于 PlotJuggler 或 RQT plot 等可视化工具来可视化数据。
注意
如果你的数据频率很高,建议使用
~/introspection_data/names和~/introspection_data/values话题,这样可以最小化传输和存储的数据量。
除了上述观测数据外,controller_manager 还会发布硬件组件读/写周期以及控制器更新周期的执行时间和周期性的统计信息。这是通过注册这些变量的统计信息并将其发布到 ~/statistics 话题来实现的,同时也会向 /diagnostics 话题发布摘要。
所有已注册的变量通过 3 个话题发布:~/statistics/full、~/statistics/names 和 ~/statistics/values。
~/statistics/full话题在单条消息中发布包含名称和值的完整观测数据。这对于从命令行跟踪或查看变量和信息很有用。~/statistics/names话题发布已注册变量的名称。该话题只在变量被注册和注销时发布。~/statistics/values话题发布已注册变量的值。
该话题主要用于观测实时循环的行为,这对于需要满足严格截止时间的硬件至关重要,也有助于了解生态系统中哪个组件在实时循环中消耗了更多时间。
4.2.1 如何观测控制器和硬件组件的内部变量
控制器或硬件组件的任何成员变量都可以注册以进行观测。非常重要的是,只要控制器或硬件组件可用,该变量的生命周期就必须一直存在。
注意
如果变量的生命周期没有得到妥善管理,可能会尝试读取它,最坏情况下会导致段错误。
如何注册变量以进行观测
- 在控制器或硬件组件的头文件中包含必要的头文件:
#include <hardware_interface/introspection.hpp>- 在控制器或硬件组件的 configure 方法中注册该变量:
void MyController::on_configure(){ ... // Register the variable for introspection (disabled by default) // The variable is introspected only when the controller is active and // then deactivated when the controller is deactivated. REGISTER_ROS2_CONTROL_INTROSPECTION("my_variable_name", &my_variable_); ...}- 默认情况下,控制器和硬件组件的所有已注册变量的观测只在它们处于活动(active)状态时被激活,并在控制器或硬件组件被停用时停用。
注意
如果你希望在控制器或硬件组件不活动时也保持观测处于激活状态,可以在注册变量后,在控制器或硬件组件的
on_configure和on_deactivate方法中调用this->enable_introspection(true)。
可以被观测的实体类型
- 任何可以转换为 double 的变量都适合注册。
- 返回可以转换为 double 的值的函数也适合注册。
- 复杂结构的变量可以通过为其每个内部变量定义观测来注册。
- 可以通过定义自定义观测函数来观测自定义类型。
注意
注册变量进行观测不是实时安全的。建议只在
on_configure方法中注册变量。
4.3 Data Visualization(数据可视化)
数据可以用任何显示 ROS 话题的工具进行可视化,但我们推荐使用 PlotJuggler 来查看高分辨率实时数据或 bag 中的数据。
-
在命令行运行
ros2 run plotjuggler plotjuggler打开PlotJuggler。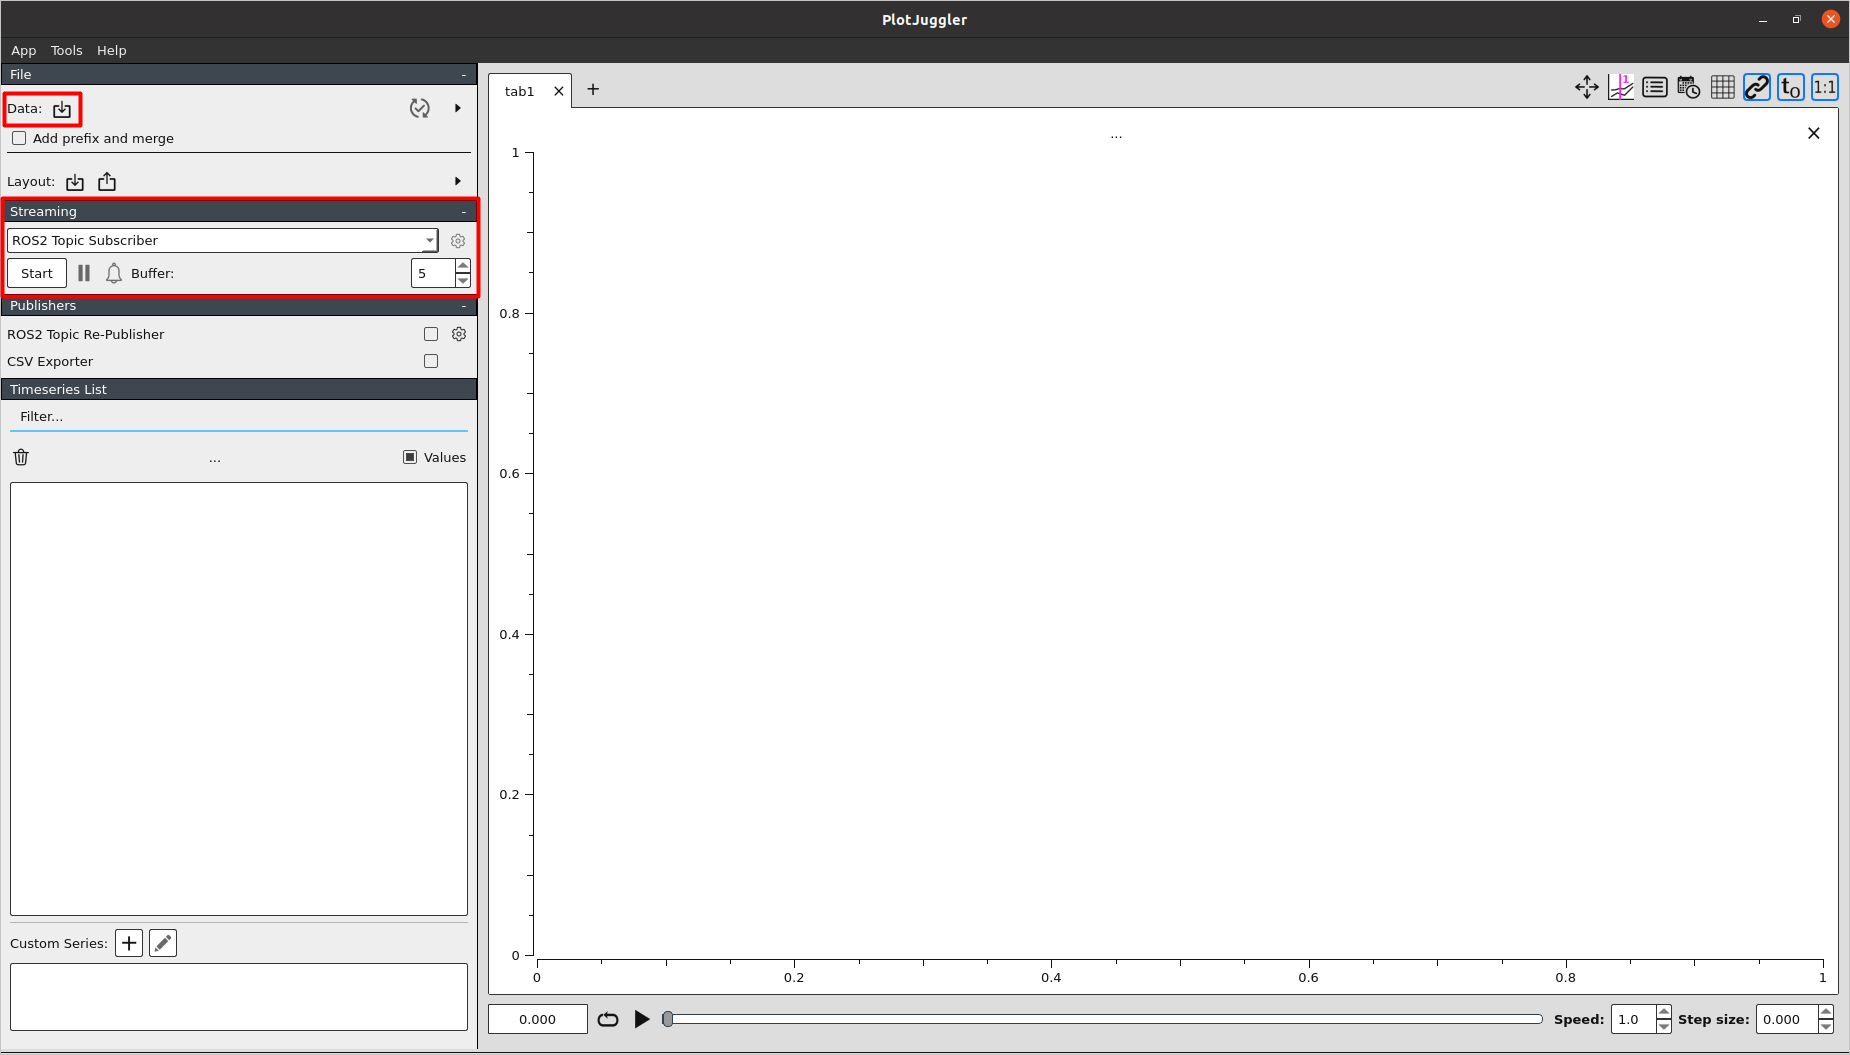
PlotJuggler 界面 -
通过从
Streaming标题下的ROS2 Topic Subscriber选项导入 ros2bag 文件或实时订阅 ROS2 话题来可视化数据。 -
在弹出窗口中选择话题
~/introspection_data/names和~/introspection_data/values。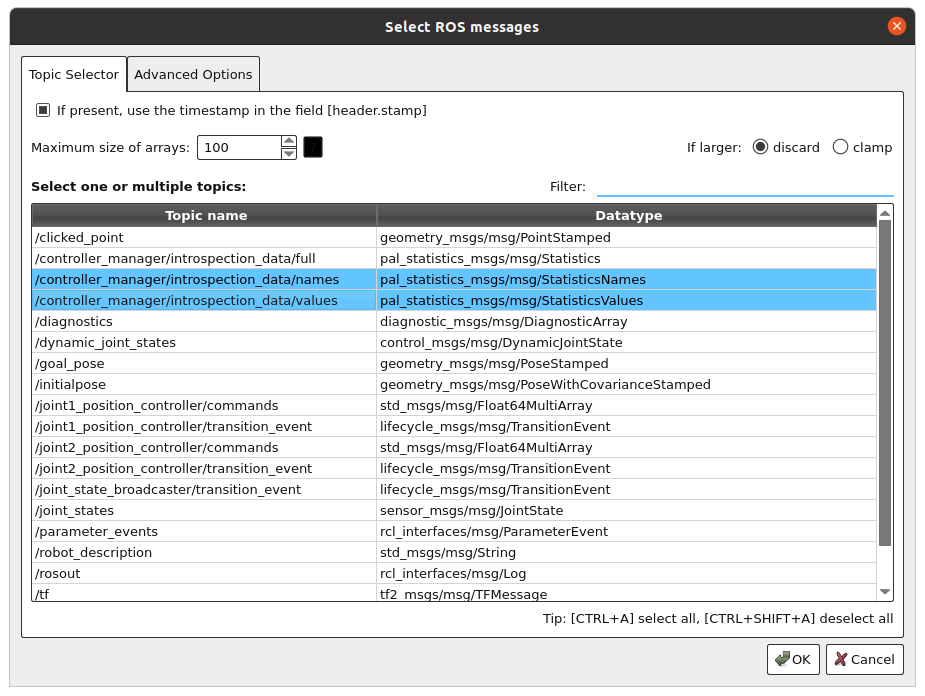
PlotJuggler 选择话题 -
然后选择你感兴趣的变量,并将其拖到绘图中。
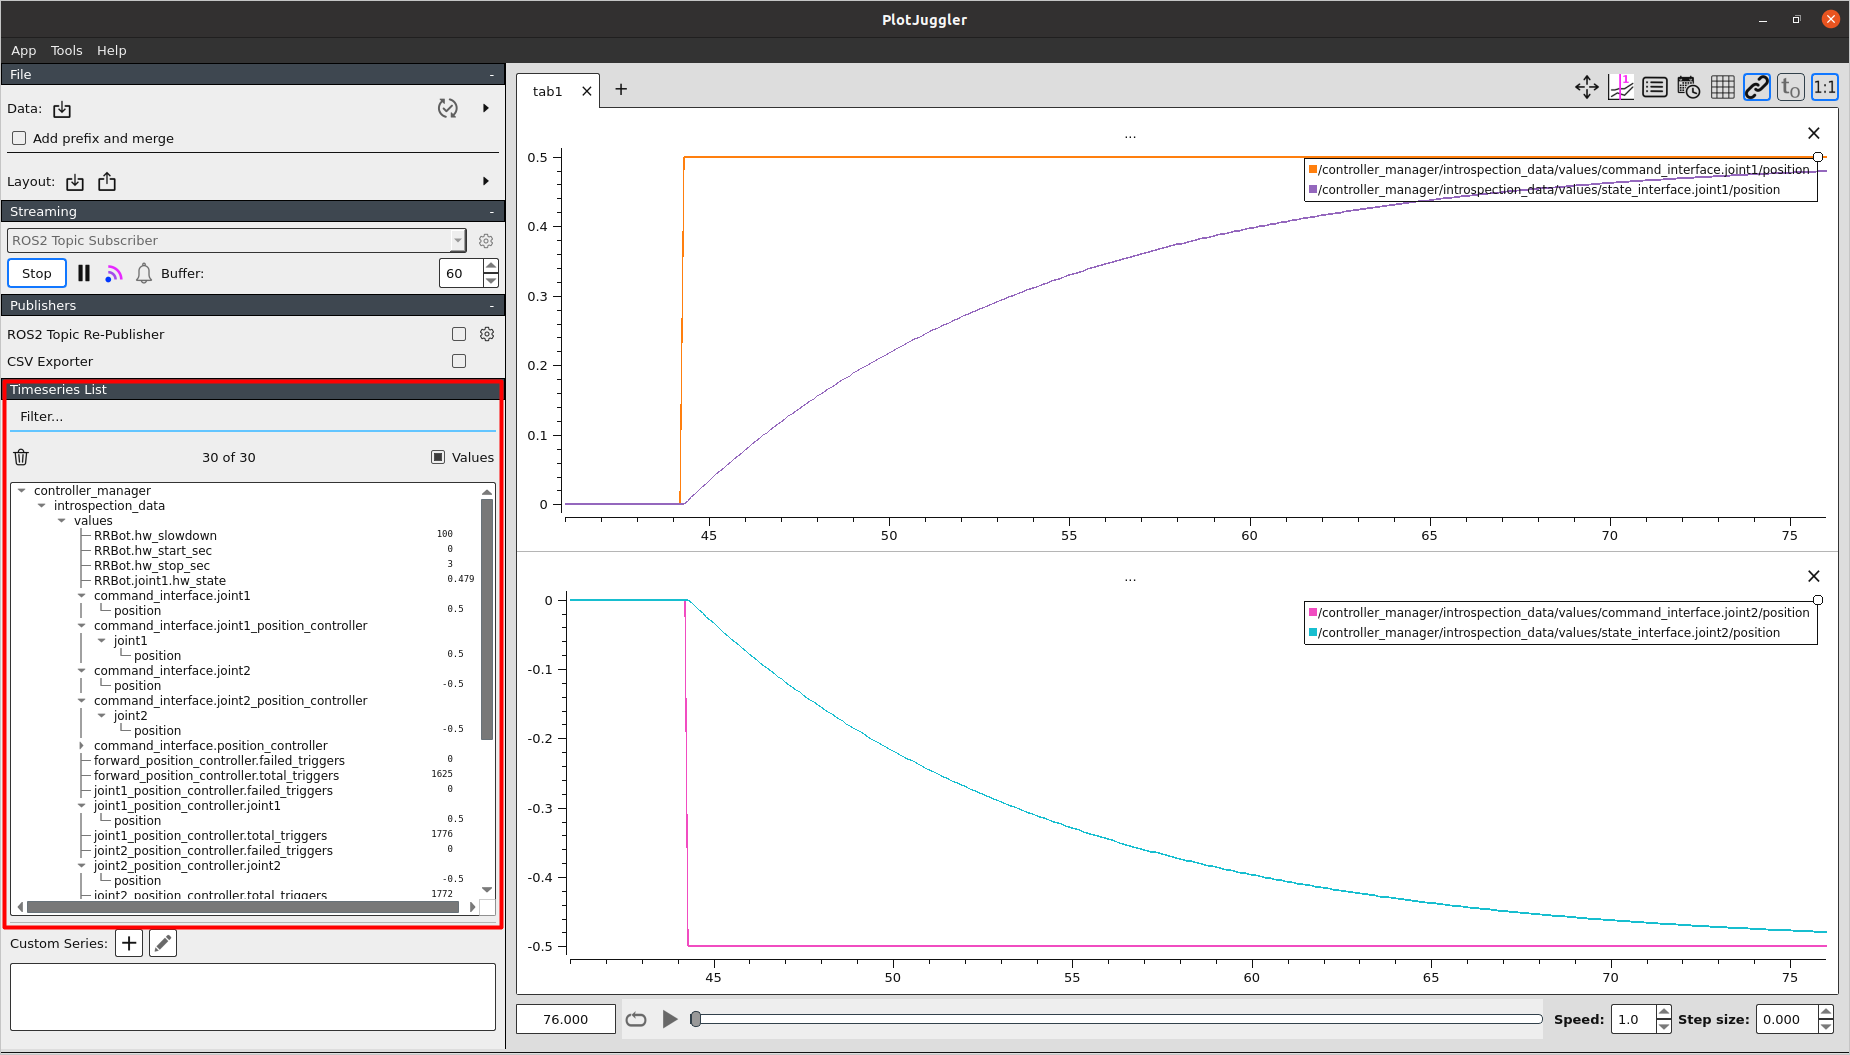
PlotJuggler 可视化数据
翻译完
本文件对应原文档章节:https://control.ros.org/jazzy/doc/ros2_control/doc/index.html
若发现翻译问题或希望调整术语,欢迎指正。
文章分享
如果这篇文章对你有帮助,欢迎分享给更多人!